 下载各类工具及设计插件
 使用选型工具
 收藏各类设计资料
 发表提问互动
膜片联轴器与梅花联轴器是伺服传动中最常见的两种选择,但它们代表了一对根本性的工程矛盾:膜片以金属膜片的弹性变形传扭,扭转刚度极高,零背隙,但几乎不提供阻尼;梅花以聚氨酯弹性体传扭,阻尼优异,能吸收冲击和振动,但扭转刚度低,且存在相位滞后。许多工程师在选型时纠结于“要高刚性还是要吸震性”,却往往忽略了一个关键事实:在典型的滚珠丝杆传动系统中,联轴器的扭转刚度对系统总刚度的贡献可能不到10%——刚性瓶颈在丝杆,不在联轴器。真正需要联轴器提供阻尼的场合,往往恰恰是高增益伺服系统中产生“振荡”的场合。本文从刚度与阻尼的物理本质出发,通过系统总刚度的计算逻辑和伺服增益的工程实践,给出清晰的选型边界,并通过“铁棍传力与橡胶垫吸震”的比喻,帮助读者理解这对矛盾的技术内涵和取舍逻辑。
一台半导体封装设备,X轴采用伺服电机驱动滚珠丝杆。最初选用的是膜片联轴器,看中的是它的高扭转刚度和零背隙。设备调试时,伺服增益调到中等水平,定位精度达到±2μm,运行平稳。为了提高节拍,工程师将增益提升了一倍,结果电机开始出现“嗡嗡”的低频振荡,定位时间反而延长。更换为梅花联轴器(邵氏硬度92A)后,同样高增益下振荡消失,稳定时间从原来的120ms缩短到80ms。
这个案例的“反直觉”之处在于:换了一个扭转刚度更低的联轴器,系统反而更稳定了。 传统认知中,“高刚度=高精度=好”,但伺服系统的实际动态行为远比这复杂。膜片联轴器的刚性确实更高,但在高增益下,刚性联轴器将电机端的微小扰动直接传递到负载端,形成“刚性耦合振荡”。梅花联轴器的弹性体提供了粘性阻尼,吸收了这个扰动,系统反而稳定。
膜片联轴器和梅花联轴器的选型之争,本质上是 “刚度”与“阻尼”这对矛盾的取舍。理解这对矛盾的物理本质,才能做出正确的工程决策。

【图1:膜片联轴器与梅花联轴器结构与传力路径对比】
扭转刚度是指联轴器在传递扭矩时抵抗扭转变形的能力,单位为N·m/rad。刚度越高,在相同扭矩下产生的扭转角越小,从动轴的响应越“紧跟”主动轴。
膜片联轴器的传扭元件是多层不锈钢薄片(通常为SUS301或弹簧钢)。膜片在扭矩作用下产生拉伸和压缩变形,但由于金属的弹性模量极高(约200GPa),变形量极小。以某型号膜片联轴器为例,其静态扭转刚度可达450 N·m/rad,而同等尺寸的梅花联轴器(92 Shore A弹性体)扭转刚度约为21,000 N·m/rad——看似相差超过20倍,但这一数值将在第4章被系统刚度分析重新审视。
梅花联轴器的传扭元件是聚氨酯(PUR)弹性体。弹性体的剪切模量远低于金属,在扭矩作用下产生较大的变形。弹性体硬度越高(如98 Shore A),扭转刚度越大,阻尼越小;硬度越低(如80 Shore A),刚度越小,阻尼越大——这是一对不可分割的跷跷板-。
比喻:膜片联轴器像一根铁棍连接两段轴——传力直接、几乎不“弯”,但两端的任何振动都毫无衰减地互相传递。梅花联轴器像在两段轴之间夹了一块硬橡胶——传力时橡胶会扭一点,但这个“扭”正好吸收了振动。
阻尼是指联轴器在受到动态扰动(扭矩波动、转速波动)时耗散振动能量的能力。阻尼越大,系统在受到扰动后恢复到稳定状态的速度越快,振荡的幅度越小。
膜片联轴器的金属膜片几乎没有材料阻尼,阻尼比接近于零。梅花联轴器的聚氨酯弹性体具有显著的粘弹性,其阻尼比远高于膜片型,可迅速吸收振动-。这种粘弹性阻尼的本质是:弹性体在周期性变形时,分子链之间的内摩擦将机械能转化为热能,从而耗散振动能量。
阻尼并非没有代价。梅花联轴器的弹性体在传扭时产生滞后变形,导致从动轴的旋转角度滞后于主动轴。在频繁正反转的应用中,这种相位滞后表现为“跟随延迟”。对于需要严格同步的场合(如双驱龙门、多轴联动),相位滞后可能导致同步误差。
膜片联轴器零背隙、零相位滞后,扭矩传递几乎是“瞬时”的,这是它在精密同步应用中的核心优势。
伺服传动系统的扭转刚度不是由单个部件决定的,而是由电机刚度、联轴器刚度、丝杆刚度、轴承刚度等串联组成的。串联刚度遵循“短板效应”——最柔的环节决定了系统总刚度:
Ctotal1=Cmotor1+Ccoupling1+Cscrew1+Cbearing1+⋯
这引出了联轴器选型中最反直觉的结论。以某典型滚珠丝杆驱动系统为例:
伺服电机扭转刚度:90,000 N·m/rad
膜片联轴器扭转刚度:116,000 N·m/rad
梅花联轴器扭转刚度:21,000 N·m/rad
滚珠丝杆(含支撑、螺母)的等效扭转刚度:约1,000~2,000 N·m/rad
代入串联公式:
·使用膜片联轴器时,系统总刚度约为79 N·m/rad
·使用梅花联轴器时,系统总刚度约为68 N·m/rad
实际差异仅为1.2倍,远小于联轴器自身刚度的20倍差异。原因是:丝杆的扭转刚度远远低于联轴器,它才是系统刚性的真正瓶颈。联轴器的刚度变化,对系统总刚度的影响被丝杆的“短板”大幅稀释。
对大多数应用,设计工程师可以牺牲1%~2%的扭转刚度来消除高刚性驱动系统中常见的振动。换句话说,如果系统刚性不足,问题大概率不在联轴器,而在丝杆选型(丝杆直径太小、跨度太长)或支撑刚度(固定端轴承配置不足)。换联轴器“救不了”系统刚性。
现代伺服电机的响应频率越来越高,为了追求更短的定位稳定时间,工程师倾向于提高伺服增益。但高增益下,系统容易出现“振荡”(hunting)——电机在目标位置附近来回微幅振荡,无法稳定停止。
测试表明,使用高静态扭转刚度的联轴器(如膜片、波纹管)时,提高增益极易引发振荡。这是因为刚性联轴器几乎不衰减任何扰动:电机端的微小扭矩波动(来自齿槽效应、电流纹波)通过刚性联轴器直接传递到负载端,在负载端产生反作用,再传回电机,形成闭环振荡。
梅花联轴器的弹性体提供了粘性阻尼。当系统出现微幅振荡时,弹性体的内摩擦消耗振动能量,振幅迅速衰减。这相当于给伺服系统增加了一个“机械滤波器”,滤掉了高频扰动,使高增益设定成为可能。
某测试案例:使用膜片联轴器的伺服系统在增益提升到2倍时出现振荡,稳定时间反而从80ms延长到120ms;更换为高增益橡胶型(梅花)联轴器后,同样增益下振荡消失,稳定时间缩短到80ms。
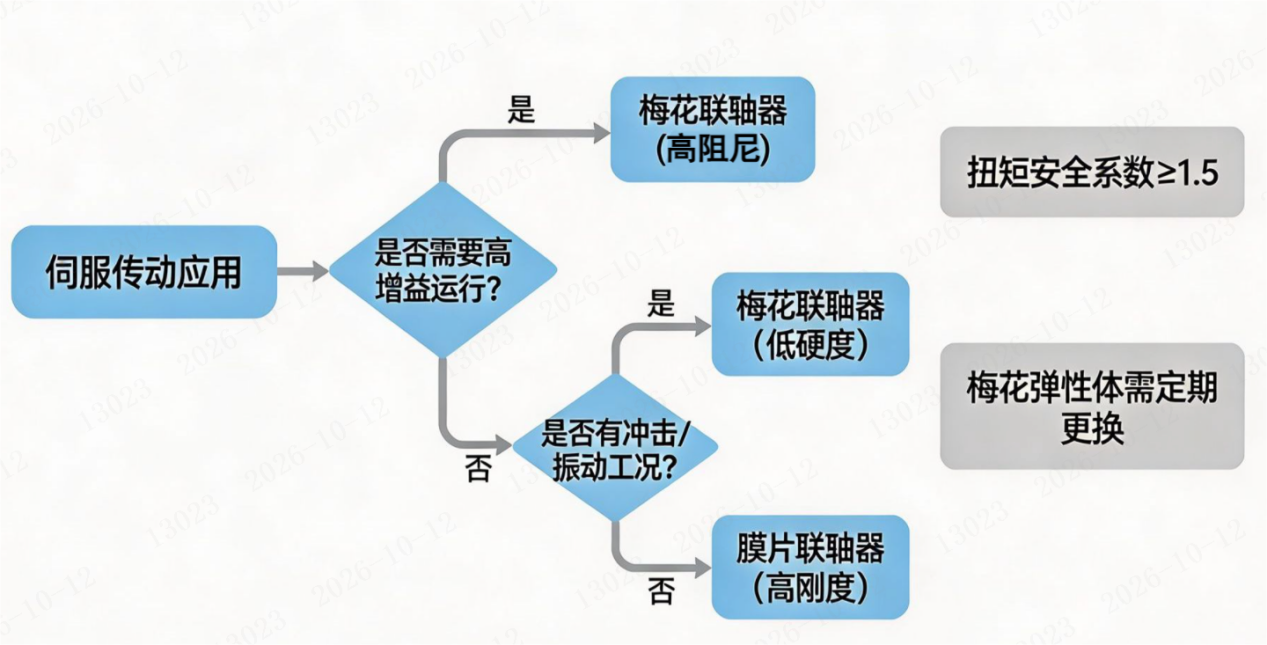
如果应用场景中不存在高增益需求(如低速定位、大惯量负载),或者系统本身不产生明显的高频扰动,那么阻尼的价值就不突出。此时膜片联轴器的高刚度、零背隙、长寿命优势更为重要。
关键判断:系统是否需要在高增益下运行?如果伺服驱动器需要将增益调到较高水平以追求快速响应,阻尼联轴器几乎是必需的。如果增益适中即可满足节拍要求,刚性联轴器更合适。

无论选哪种,联轴器必须满足额定扭矩和最高转速要求。推荐安全系数1.5~2.0(考虑启动冲击和正反转),高速场合还需校核动平衡等级。
梅花联轴器的弹性体是损耗件,需要定期更换(视工况,通常1~3年)。弹性体老化后,刚度会漂移,阻尼会下降。膜片联轴器的金属膜片寿命长,但一旦膜片疲劳断裂,联轴器完全失效,需立即停机。
比喻:梅花联轴器像汽车刹车片——定期更换,成本可控,但性能会衰减;膜片联轴器像金属链条——寿命长,但断裂时是“一次性”的。
【图3:选型决策流程图】
|
误区 |
后果 |
正确做法 |
|
“膜片联轴器刚度高,系统刚性一定更好” |
系统刚性瓶颈在丝杆,联轴器刚度提升对总刚度贡献极小 |
校核系统串联刚度,关注短板环节 |
|
“梅花联轴器有阻尼,一定比膜片好” |
阻尼以相位滞后和弹性体磨损为代价,不适合严格同步场合 |
只在需要抑制振荡或吸收冲击时优先选梅花 |
|
“联轴器刚度越高越好,无脑上膜片” |
高刚度联轴器在高增益下易引发振荡,反而降低生产率 |
根据伺服增益水平判断是否需要阻尼 |
|
“梅花联轴器弹性体不用换” |
弹性体老化后刚度漂移、阻尼下降,性能恶化 |
视工况每1~3年更换弹性体 |
|
“膜片联轴器不会失效” |
膜片疲劳断裂后联轴器完全失效 |
定期检查膜片有无裂纹和螺栓松动 |
|
“选型只看扭矩和转速” |
忽略了系统动态特性,可能导致调试困难 |
把刚度和阻尼作为选型的核心维度之一 |
膜片联轴器和梅花联轴器的选择,本质上是回答一个问题:你的伺服系统更需要“传得准”还是“稳得住”?
膜片联轴器的金属膜片像一根精准的传动链,零背隙、零滞后、传力即时,让每一个指令都毫厘不差地传递到负载端。梅花联轴器的弹性体像一块聪明的缓冲垫,吸收扰动、抑制振荡,让高增益伺服系统能够稳定运行。
但这两者并非对立。在系统刚度的层面,丝杆往往才是真正的短板,联轴器的刚度差异对系统的影响被大幅稀释。在阻尼的层面,只有当系统需要在增益边界附近运行时,阻尼的价值才真正凸显。
选型的核心不是追求“更高刚度”或“更强阻尼”,而是判断:你的系统在动态稳定性与传动精度之间,哪一个更难满足? 答案指向哪里,联轴器就选向哪里。
本文部分技术参数和公式参考自《机械设计手册》
请联系怡合达产品中心
0769-82886777-980